Domain krct.de kaufen?
Wir ziehen mit dem Projekt
krct.de um.
Sind Sie am Kauf der Domain
krct.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain krct.de kaufen?
Wie wird die Lageerkennung in der Robotik eingesetzt und wie unterscheidet sie sich von der Lageerkennung in der Navigationssystemen?
Die Lageerkennung in der Robotik wird verwendet, um die genaue Position und Ausrichtung eines Roboters in seiner Umgebung zu bestimmen. Dies ermöglicht es dem Roboter, präzise Bewegungen auszuführen und Aufgaben zu erledigen. Im Gegensatz dazu wird die Lageerkennung in Navigationssystemen hauptsächlich verwendet, um die Position eines Fahrzeugs oder einer Person auf einer Karte zu bestimmen und den besten Weg von einem Punkt zum anderen zu berechnen. In der Robotik ist die Lageerkennung oft komplexer, da sie nicht nur die Position, sondern auch die Ausrichtung des Roboters in Bezug auf seine Umgebung berücksichtigen muss. Darüber hinaus erfordert die Lageerkennung in der Robotik oft die Verwendung von Sensoren wie Kameras, Lidar oder Ultraschall, um **
Was sind die verschiedenen Methoden zur Lageerkennung in der Robotik?
Die verschiedenen Methoden zur Lageerkennung in der Robotik umfassen unter anderem die Verwendung von Sensoren wie Kameras, Lidar und Ultraschall. Zusätzlich können auch Algorithmen wie SLAM (Simultaneous Localization and Mapping) eingesetzt werden, um die Position des Roboters zu bestimmen. Weitere Techniken sind die Nutzung von GPS, Odometrie und Inertialsensoren zur Lokalisierung des Roboters in seiner Umgebung. **
Ähnliche Suchbegriffe für Lageerkennung
Top-Angebote
Produkte zum Begriff Lageerkennung:
-
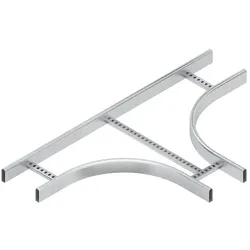
Niedax T-Stück KRCT 60.225 FAusführung des Seitenholms=Röhrenform (geschlossen)Ausführung der Sprosse=Profil gelochtKabelleiterhöhe=60 mmKabelleiterbreite=1100 mmKabelleiter-Abgangsbreite=200 mmAusführung symmetrisch=jaInnenradius=300 mmAusführung=ohne VerbinderGeeignet für Funktionserhalt=neinWerkstoff=StahlWerkstoffgüte=sonstigeOberflächenschutz=feuerverzinktEinsatztemperatur=-20..120 °C576,99 €*Versand: 99,89 €Sichere Weiterleitung zum Anbieter
-
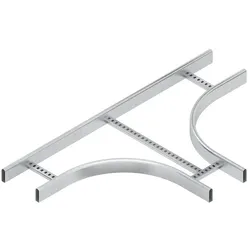
Niedax T-Stück KRCT 60.325 FAusführung des Seitenholms=Röhrenform (geschlossen)Ausführung der Sprosse=Profil gelochtKabelleiterhöhe=60 mmKabelleiterbreite=1200 mmKabelleiter-Abgangsbreite=300 mmAusführung symmetrisch=jaInnenradius=300 mmAusführung=ohne VerbinderGeeignet für Funktionserhalt=neinWerkstoff=StahlWerkstoffgüte=sonstigeOberflächenschutz=feuerverzinktEinsatztemperatur=-20..120 °C700,68 €*Versand: 99,89 €Sichere Weiterleitung zum Anbieter
-
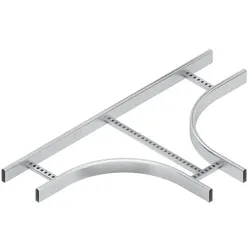
Niedax T-Stück KRCT 60.425 FAusführung des Seitenholms=Röhrenform (geschlossen)Ausführung der Sprosse=Profil gelochtKabelleiterhöhe=60 mmKabelleiterbreite=1300 mmKabelleiter-Abgangsbreite=400 mmAusführung symmetrisch=jaInnenradius=300 mmAusführung=ohne VerbinderGeeignet für Funktionserhalt=neinWerkstoff=StahlWerkstoffgüte=sonstigeOberflächenschutz=feuerverzinktEinsatztemperatur=-20..120 °C726,65 €*Versand: 99,89 €Sichere Weiterleitung zum Anbieter
-
Niedax T-Stück KRCT 60.525 FAusführung des Seitenholms=Röhrenform (geschlossen)Ausführung der Sprosse=Profil gelochtKabelleiterhöhe=60 mmKabelleiterbreite=1400 mmKabelleiter-Abgangsbreite=500 mmAusführung symmetrisch=jaInnenradius=300 mmAusführung=ohne VerbinderGeeignet für Funktionserhalt=neinWerkstoff=StahlWerkstoffgüte=sonstigeOberflächenschutz=feuerverzinktEinsatztemperatur=-20..120 °C821,27 €*Versand: 99,89 €Sichere Weiterleitung zum Anbieter
-
Wie funktioniert die automatische Lageerkennung bei modernen Navigationsgeräten? Wie wird die Lageerkennung in der Robotik eingesetzt, um autonome Bewegungen zu steuern?
Die automatische Lageerkennung bei modernen Navigationsgeräten basiert in der Regel auf GPS, Gyroskop und Beschleunigungssensoren, die die Position und Ausrichtung des Geräts bestimmen. In der Robotik wird die Lageerkennung durch Sensoren wie Lidar, Kameras und Ultraschallsensoren ermöglicht, um autonome Bewegungen zu steuern. Diese Informationen werden dann von Algorithmen verarbeitet, um die Bewegungen des Roboters zu planen und zu steuern. **
-
Wie können Kameras und Sensoren zur Lageerkennung in autonomen Fahrzeugen eingesetzt werden? Was sind die verschiedenen Methoden zur Lageerkennung in der Robotik?
Kameras und Sensoren in autonomen Fahrzeugen können verwendet werden, um die Umgebung zu erfassen, Hindernisse zu erkennen und die Position des Fahrzeugs zu bestimmen. Die verschiedenen Methoden zur Lageerkennung in der Robotik umfassen unter anderem die Verwendung von GPS, Lidar, Radar, Ultraschall und inertialen Messsystemen. Jede Methode hat ihre eigenen Vor- und Nachteile und kann je nach Anwendungszweck eingesetzt werden. **
-
Wie kann die Lageerkennung in der Robotik und autonomer Navigation verbessert werden?
Die Lageerkennung kann durch die Integration verschiedener Sensoren wie Kameras, Lidar und GPS verbessert werden. Zudem können Algorithmen zur Fusionierung von Sensorinformationen eingesetzt werden, um präzisere Positionsschätzungen zu erhalten. Machine Learning und künstliche Intelligenz können ebenfalls genutzt werden, um die Genauigkeit der Lageerkennung in Echtzeit zu verbessern. **
-
Wie kann die Technologie der Lageerkennung in verschiedenen Bereichen wie autonomes Fahren, Robotik und Luftfahrt eingesetzt werden?
Die Technologie der Lageerkennung kann in autonomem Fahren eingesetzt werden, um Fahrzeuge dabei zu unterstützen, ihre Position auf der Straße zu bestimmen und Hindernisse zu erkennen. In der Robotik kann sie verwendet werden, um Robotern dabei zu helfen, ihre Umgebung zu verstehen und präzise Bewegungen auszuführen. In der Luftfahrt kann die Lageerkennung dazu beitragen, Flugzeuge sicher zu navigieren und Landungen zu optimieren. **

Wie beeinflusst die Lageerkennung die Navigation von autonomen Fahrzeugen, die Landwirtschaft und die Robotik?
Die Lageerkennung ist entscheidend für die Navigation von autonomen Fahrzeugen, da sie es ihnen ermöglicht, ihre Position in Echtzeit zu bestimmen und Hindernisse zu vermeiden. In der Landwirtschaft ermöglicht die Lageerkennung die präzise Ausbringung von Düngemitteln und Pestiziden, um die Effizienz zu steigern und die Umweltbelastung zu reduzieren. In der Robotik ermöglicht die Lageerkennung die präzise Steuerung von Roboterarmen und anderen Bewegungen, um komplexe Aufgaben auszuführen und die Sicherheit zu gewährleisten. Insgesamt ist die Lageerkennung ein Schlüsselelement für die präzise und sichere Navigation und Steuerung in verschiedenen Anwendungen. **
Wie kann die Lageerkennung in der Robotik mithilfe von Sensorik und Algorithmen verbessert werden?
Die Lageerkennung in der Robotik kann durch die Verwendung von präzisen Sensoren wie Lidar, Kameras und Inertialsensoren verbessert werden. Durch die Integration von Algorithmen wie SLAM (Simultaneous Localization and Mapping) können Roboter ihre Position und Umgebung in Echtzeit besser erfassen. Zudem kann die Kombination verschiedener Sensoren und Algorithmen dazu beitragen, die Genauigkeit und Zuverlässigkeit der Lageerkennung weiter zu steigern. **
Top-Angebote
Produkte zum Begriff Lageerkennung:
-
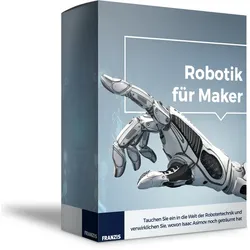
Robotik für MAKERRoboter selbst bauen Autor: Ulli Sommer Roboter zu bauen wurde in den letzten Jahren immer populärer. Das liegt zum einen daran, dass Mikrocontroller und die zusätzliche Peripherie immer günstiger werden, aber auch an Schulen wird mehr in Richtung Mikrocontroller und Robotik unterrichtet. Dieses speziell für Praktiker geschriebene Buch bietet zahlreiche detaillierte Bauanleitungen inklusive Quellcode und Schaltplänen für den Einsteiger sowie für den fortgeschrittenen Roboter-Entwickler. Die Beispielprogramme sowie Schaltpläne können für eigene Entwicklungen übernommen werden und dienen somit als Bausteine für eigene Ideen. Besonderen Wert wurde bei den Anleitungen auf Nachbausicherheit gelegt, und selbstverständlich wurden alle Projekte vom Autor selbst aufgebaut und ausführlich getestet. Durch die zahlreichen Beispiele ist es immer ein gutes Nachschlagewerk, das nicht s...20,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Niedax T-Stück KRCT 60.125 FAusführung des Seitenholms=Röhrenform (geschlossen)Ausführung der Sprosse=Profil gelochtKabelleiterhöhe=60 mmKabelleiterbreite=1000 mmKabelleiter-Abgangsbreite=100 mmAusführung symmetrisch=jaInnenradius=300 mmAusführung=ohne VerbinderGeeignet für Funktionserhalt=neinWerkstoff=StahlWerkstoffgüte=sonstigeOberflächenschutz=feuerverzinktEinsatztemperatur=-20..120 °C572,66 €*Versand: 5,99 €Sichere Weiterleitung zum Anbieter
-
Niedax T-Stück KRCT 60.225 FAusführung des Seitenholms=Röhrenform (geschlossen)Ausführung der Sprosse=Profil gelochtKabelleiterhöhe=60 mmKabelleiterbreite=1100 mmKabelleiter-Abgangsbreite=200 mmAusführung symmetrisch=jaInnenradius=300 mmAusführung=ohne VerbinderGeeignet für Funktionserhalt=neinWerkstoff=StahlWerkstoffgüte=sonstigeOberflächenschutz=feuerverzinktEinsatztemperatur=-20..120 °C576,99 €*Versand: 99,89 €Sichere Weiterleitung zum Anbieter
-
Niedax T-Stück KRCT 60.325 FAusführung des Seitenholms=Röhrenform (geschlossen)Ausführung der Sprosse=Profil gelochtKabelleiterhöhe=60 mmKabelleiterbreite=1200 mmKabelleiter-Abgangsbreite=300 mmAusführung symmetrisch=jaInnenradius=300 mmAusführung=ohne VerbinderGeeignet für Funktionserhalt=neinWerkstoff=StahlWerkstoffgüte=sonstigeOberflächenschutz=feuerverzinktEinsatztemperatur=-20..120 °C700,68 €*Versand: 99,89 €Sichere Weiterleitung zum Anbieter
-
Wie wird die Lageerkennung in der Robotik eingesetzt und wie unterscheidet sie sich von der Lageerkennung in der Navigationssystemen?
Die Lageerkennung in der Robotik wird verwendet, um die genaue Position und Ausrichtung eines Roboters in seiner Umgebung zu bestimmen. Dies ermöglicht es dem Roboter, präzise Bewegungen auszuführen und Aufgaben zu erledigen. Im Gegensatz dazu wird die Lageerkennung in Navigationssystemen hauptsächlich verwendet, um die Position eines Fahrzeugs oder einer Person auf einer Karte zu bestimmen und den besten Weg von einem Punkt zum anderen zu berechnen. In der Robotik ist die Lageerkennung oft komplexer, da sie nicht nur die Position, sondern auch die Ausrichtung des Roboters in Bezug auf seine Umgebung berücksichtigen muss. Darüber hinaus erfordert die Lageerkennung in der Robotik oft die Verwendung von Sensoren wie Kameras, Lidar oder Ultraschall, um **
-
Was sind die verschiedenen Methoden zur Lageerkennung in der Robotik?
Die verschiedenen Methoden zur Lageerkennung in der Robotik umfassen unter anderem die Verwendung von Sensoren wie Kameras, Lidar und Ultraschall. Zusätzlich können auch Algorithmen wie SLAM (Simultaneous Localization and Mapping) eingesetzt werden, um die Position des Roboters zu bestimmen. Weitere Techniken sind die Nutzung von GPS, Odometrie und Inertialsensoren zur Lokalisierung des Roboters in seiner Umgebung. **
-
Wie funktioniert die automatische Lageerkennung bei modernen Navigationsgeräten? Wie wird die Lageerkennung in der Robotik eingesetzt, um autonome Bewegungen zu steuern?
Die automatische Lageerkennung bei modernen Navigationsgeräten basiert in der Regel auf GPS, Gyroskop und Beschleunigungssensoren, die die Position und Ausrichtung des Geräts bestimmen. In der Robotik wird die Lageerkennung durch Sensoren wie Lidar, Kameras und Ultraschallsensoren ermöglicht, um autonome Bewegungen zu steuern. Diese Informationen werden dann von Algorithmen verarbeitet, um die Bewegungen des Roboters zu planen und zu steuern. **
-
Wie können Kameras und Sensoren zur Lageerkennung in autonomen Fahrzeugen eingesetzt werden? Was sind die verschiedenen Methoden zur Lageerkennung in der Robotik?
Kameras und Sensoren in autonomen Fahrzeugen können verwendet werden, um die Umgebung zu erfassen, Hindernisse zu erkennen und die Position des Fahrzeugs zu bestimmen. Die verschiedenen Methoden zur Lageerkennung in der Robotik umfassen unter anderem die Verwendung von GPS, Lidar, Radar, Ultraschall und inertialen Messsystemen. Jede Methode hat ihre eigenen Vor- und Nachteile und kann je nach Anwendungszweck eingesetzt werden. **
Ähnliche Suchbegriffe für Lageerkennung
-
Niedax T-Stück KRCT 60.425 FAusführung des Seitenholms=Röhrenform (geschlossen)Ausführung der Sprosse=Profil gelochtKabelleiterhöhe=60 mmKabelleiterbreite=1300 mmKabelleiter-Abgangsbreite=400 mmAusführung symmetrisch=jaInnenradius=300 mmAusführung=ohne VerbinderGeeignet für Funktionserhalt=neinWerkstoff=StahlWerkstoffgüte=sonstigeOberflächenschutz=feuerverzinktEinsatztemperatur=-20..120 °C726,65 €*Versand: 99,89 €Sichere Weiterleitung zum Anbieter
-
Niedax T-Stück KRCT 60.525 FAusführung des Seitenholms=Röhrenform (geschlossen)Ausführung der Sprosse=Profil gelochtKabelleiterhöhe=60 mmKabelleiterbreite=1400 mmKabelleiter-Abgangsbreite=500 mmAusführung symmetrisch=jaInnenradius=300 mmAusführung=ohne VerbinderGeeignet für Funktionserhalt=neinWerkstoff=StahlWerkstoffgüte=sonstigeOberflächenschutz=feuerverzinktEinsatztemperatur=-20..120 °C821,27 €*Versand: 99,89 €Sichere Weiterleitung zum Anbieter
-
Niedax T-Stück KRCT 60.625 FAusführung des Seitenholms=Röhrenform (geschlossen)Ausführung der Sprosse=Profil gelochtKabelleiterhöhe=60 mmKabelleiterbreite=1500 mmKabelleiter-Abgangsbreite=600 mmAusführung symmetrisch=jaInnenradius=300 mmAusführung=ohne VerbinderGeeignet für Funktionserhalt=neinWerkstoff=StahlWerkstoffgüte=sonstigeOberflächenschutz=feuerverzinktEinsatztemperatur=-20..120 °C896,10 €*Versand: 99,89 €Sichere Weiterleitung zum Anbieter
-
Chicco Digitaler Audio-Babymonitor, DECT-Technologie, Zwei-Wege-Kommunikation, 5 (Babyphone Audio, 300 m) (00011991000000)Chicco Digitaler Audio-Babymonitor, DECT-Technologie, Zwei-Wege-Kommunikation, 5 (Babyphone Audio, 300 m) (00011991000000)61,04 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann die Lageerkennung in der Robotik und autonomer Navigation verbessert werden?
Die Lageerkennung kann durch die Integration verschiedener Sensoren wie Kameras, Lidar und GPS verbessert werden. Zudem können Algorithmen zur Fusionierung von Sensorinformationen eingesetzt werden, um präzisere Positionsschätzungen zu erhalten. Machine Learning und künstliche Intelligenz können ebenfalls genutzt werden, um die Genauigkeit der Lageerkennung in Echtzeit zu verbessern. **
-
Wie kann die Technologie der Lageerkennung in verschiedenen Bereichen wie autonomes Fahren, Robotik und Luftfahrt eingesetzt werden?
Die Technologie der Lageerkennung kann in autonomem Fahren eingesetzt werden, um Fahrzeuge dabei zu unterstützen, ihre Position auf der Straße zu bestimmen und Hindernisse zu erkennen. In der Robotik kann sie verwendet werden, um Robotern dabei zu helfen, ihre Umgebung zu verstehen und präzise Bewegungen auszuführen. In der Luftfahrt kann die Lageerkennung dazu beitragen, Flugzeuge sicher zu navigieren und Landungen zu optimieren. **
-
Wie beeinflusst die Lageerkennung die Navigation von autonomen Fahrzeugen, die Landwirtschaft und die Robotik?
Die Lageerkennung ist entscheidend für die Navigation von autonomen Fahrzeugen, da sie es ihnen ermöglicht, ihre Position in Echtzeit zu bestimmen und Hindernisse zu vermeiden. In der Landwirtschaft ermöglicht die Lageerkennung die präzise Ausbringung von Düngemitteln und Pestiziden, um die Effizienz zu steigern und die Umweltbelastung zu reduzieren. In der Robotik ermöglicht die Lageerkennung die präzise Steuerung von Roboterarmen und anderen Bewegungen, um komplexe Aufgaben auszuführen und die Sicherheit zu gewährleisten. Insgesamt ist die Lageerkennung ein Schlüsselelement für die präzise und sichere Navigation und Steuerung in verschiedenen Anwendungen. **
-
Wie kann die Lageerkennung in der Robotik mithilfe von Sensorik und Algorithmen verbessert werden?
Die Lageerkennung in der Robotik kann durch die Verwendung von präzisen Sensoren wie Lidar, Kameras und Inertialsensoren verbessert werden. Durch die Integration von Algorithmen wie SLAM (Simultaneous Localization and Mapping) können Roboter ihre Position und Umgebung in Echtzeit besser erfassen. Zudem kann die Kombination verschiedener Sensoren und Algorithmen dazu beitragen, die Genauigkeit und Zuverlässigkeit der Lageerkennung weiter zu steigern. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.